传佳科技 · 视觉交互
动动手指,机器人就跟着动
你有没有想过,让一台机器人"看懂"你的手,不一定需要穿戴传感器,也不一定需要遥控器。动动手指,它就跟着动——这件事,我们正在把它做扎实。
它到底是什么
这两年大家都在谈 7B、13B 甚至更大参数的大模型。我们没去卷规模,而是把自研视觉模型「飞流视控」的核心参数量压到了不到0.05B——不到常见大模型的百分之一,却能把摄像头看到的手指、手掌、手臂动作,实时翻译成设备的控制指令。
说白了,就是让"手势"和"动作"变成一种通用的控制语言。
主要方向:控制机器人灵巧手与机械臂
🤖 替代更贵、更复杂的方案
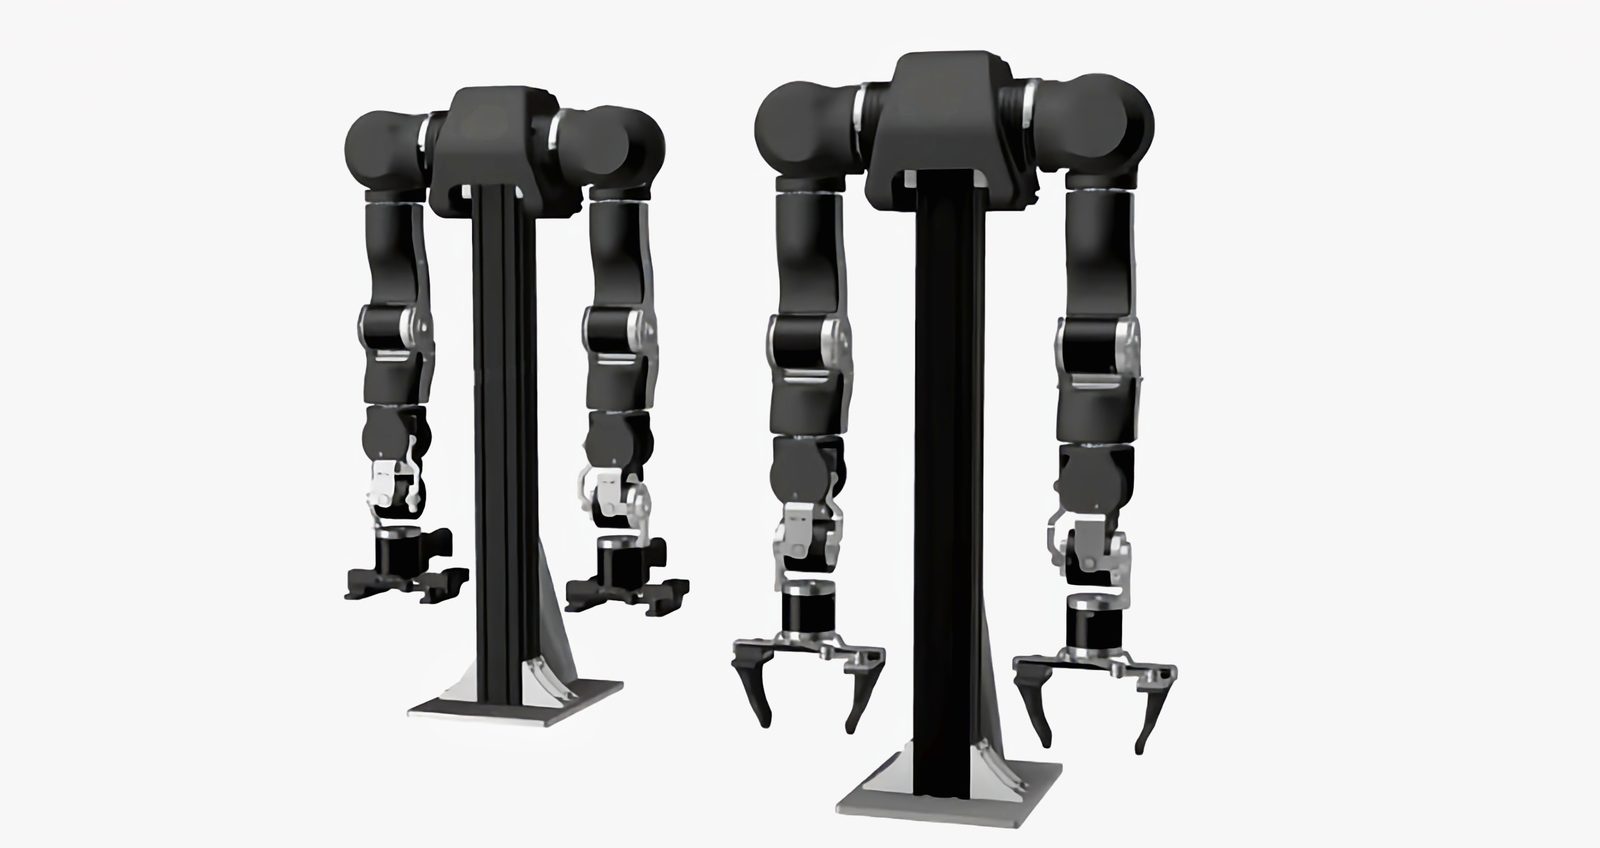
它替代的是肌电传感设备、传统遥控装置这类方案。你不用穿任何昂贵、精密的传感器,仅需一个几十块的摄像头,动动手指或手臂,机器就跟着动——尤其适合人形机器人灵巧手、机械臂这类需要精细动作的场景。
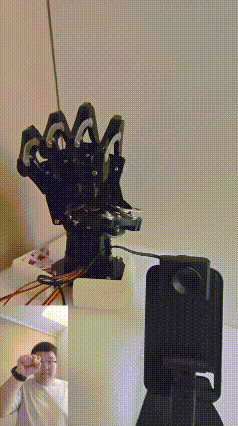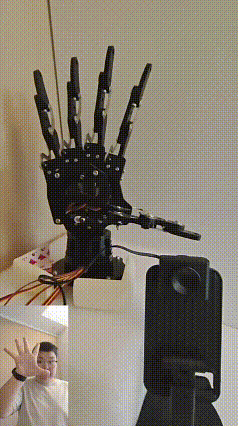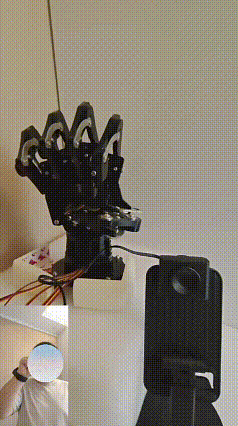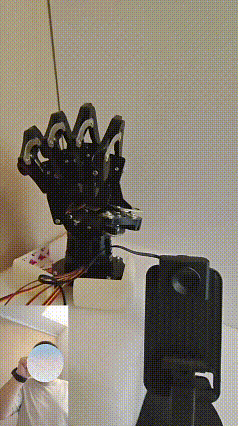 | 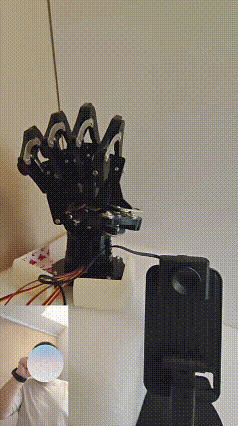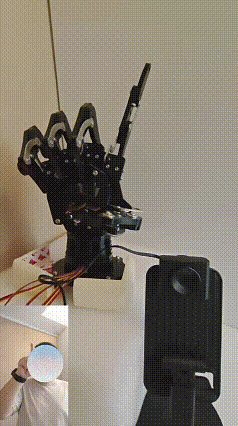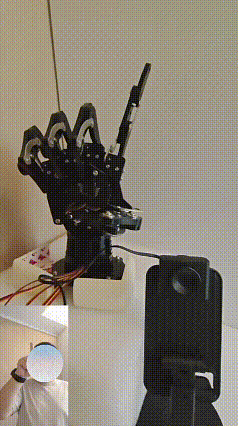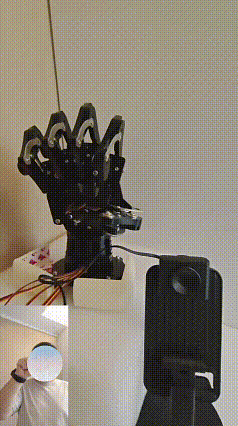 |
目前我们已经能做到逐根手指、多根手指、整只手掌的独立控制,精度和实时性都满足实用要求。往后这条路会越走越宽——从简单的“能动”,到“高精度的作业”,乃至全身动作,我们正在一步步铺开。
附带作用:办公与消费设备
🖥️ 电脑 / 手机 / 电视
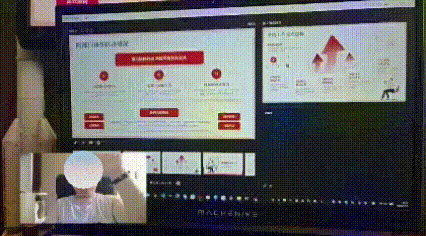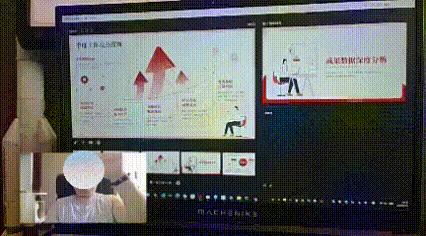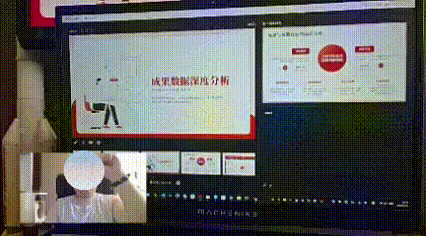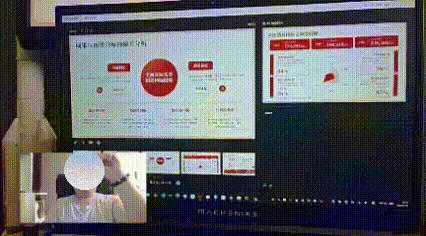
同一套视觉能力,也能当一台"隔空遥控器":手指一点、手一挥,触发屏幕上的按钮,部分替代鼠标和遥控器的操作。算是这套方案的"顺手福利"。
技术底色(说点实在的)
• 核心模型不到 0.05B,端侧实时推理,响应做到毫秒级;
• 在绝大多数使用场景下不依赖 GPU,也不连任何云端服务器;
• 整套模型可以完全本地化运行,数据始终留在设备里;
• 经量化压缩与跨平台适配,能轻松移植到各类硬件。
特别在哪
- 无穿戴、零改装:不靠肌电、不靠遥控,摄像头看着就行;
- 成本极低:无需高价算力,端侧即可跑;
- 可移植:一套方案,多类设备复用;
- 本地化:隐私友好,离线也能工作。
往前看:从手指,到人形机器人全身
「飞流视控」的终局不是一台"遥控器",而是人机自然协作的接口。我们规划的路径很清晰:单根手指 → 整只手 → 人形机器人的手臂 → 乃至全身动作,让人的自然动作直接驱动机器。
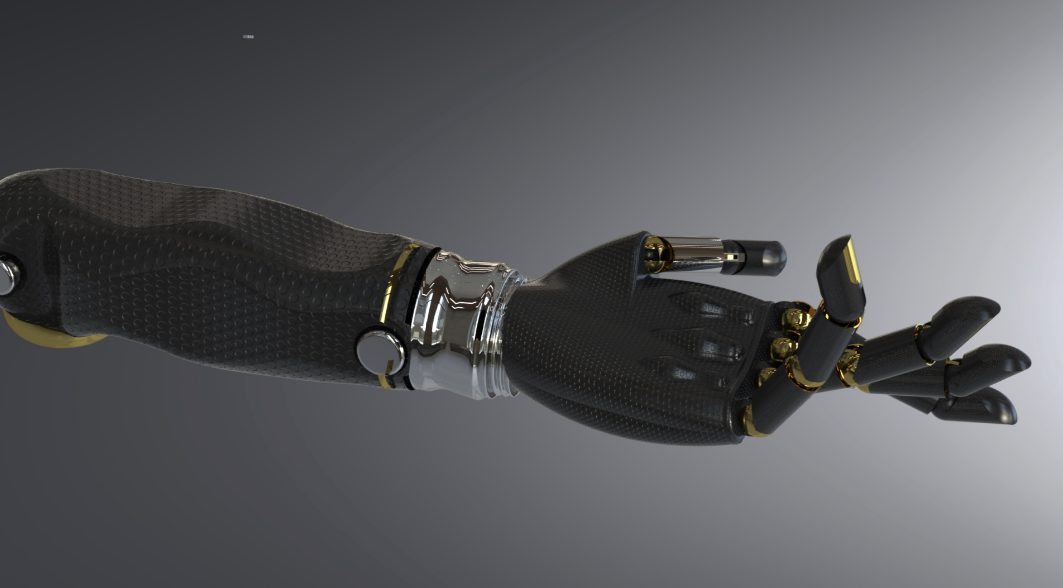
同一套逐指识别与动作控制能力,也是我们另一条产品线——传翼 FLY FIT 普惠型智能仿生辅助手的训练与校准底座之一:用它采集真实手势动作数据、对手部姿态做自动校准,让仿生辅助手更准、也更普惠地适配每一位用户。
目前,传佳科技正在与某具身智能头部企业商讨未来合作的可能,初步方向是:将「飞流视控」作为人形机器人的低成本自然交互层——用端侧视觉控制替代部分高价遥操作设备,应用范围从灵巧手的单指动作示教,延伸到人形机器人手臂乃至全身的无穿戴人机协同远程操控,把机器人部署的性价比进一步拉高。
往大了说,我们希望把它做成"端侧视觉控制"的通用底座:任何一个带摄像头、想被"用手控制"的设备,都能接上它。
技术上没什么花哨的,就是踏踏实实把"看得到"变成"控得了"。
目前这套方案已经跑通,我们还在继续打磨场景。如果你对它能在哪些地方用得上感兴趣,欢迎聊聊。