短短几年时间,AI技术的飞速发展,已经让机器能够"看懂"和"听懂"这个世界。但具身智能要真正落地,光有大脑还不够——它还需要一双能干活的手。
01 · 具身智能,缺的是一双能干活的手
人类 90% 以上的精细操作——拧瓶盖、倒水、插拔线缆、装配零件——全靠双手完成。可现实是,一台能用的工业级双臂机器人,价格动辄几十万。普通开发者、学生、创客,只能隔着屏幕羡慕。
我们想做一台,把门槛打下来的双臂机器人。
02 · LittleFly 是谁
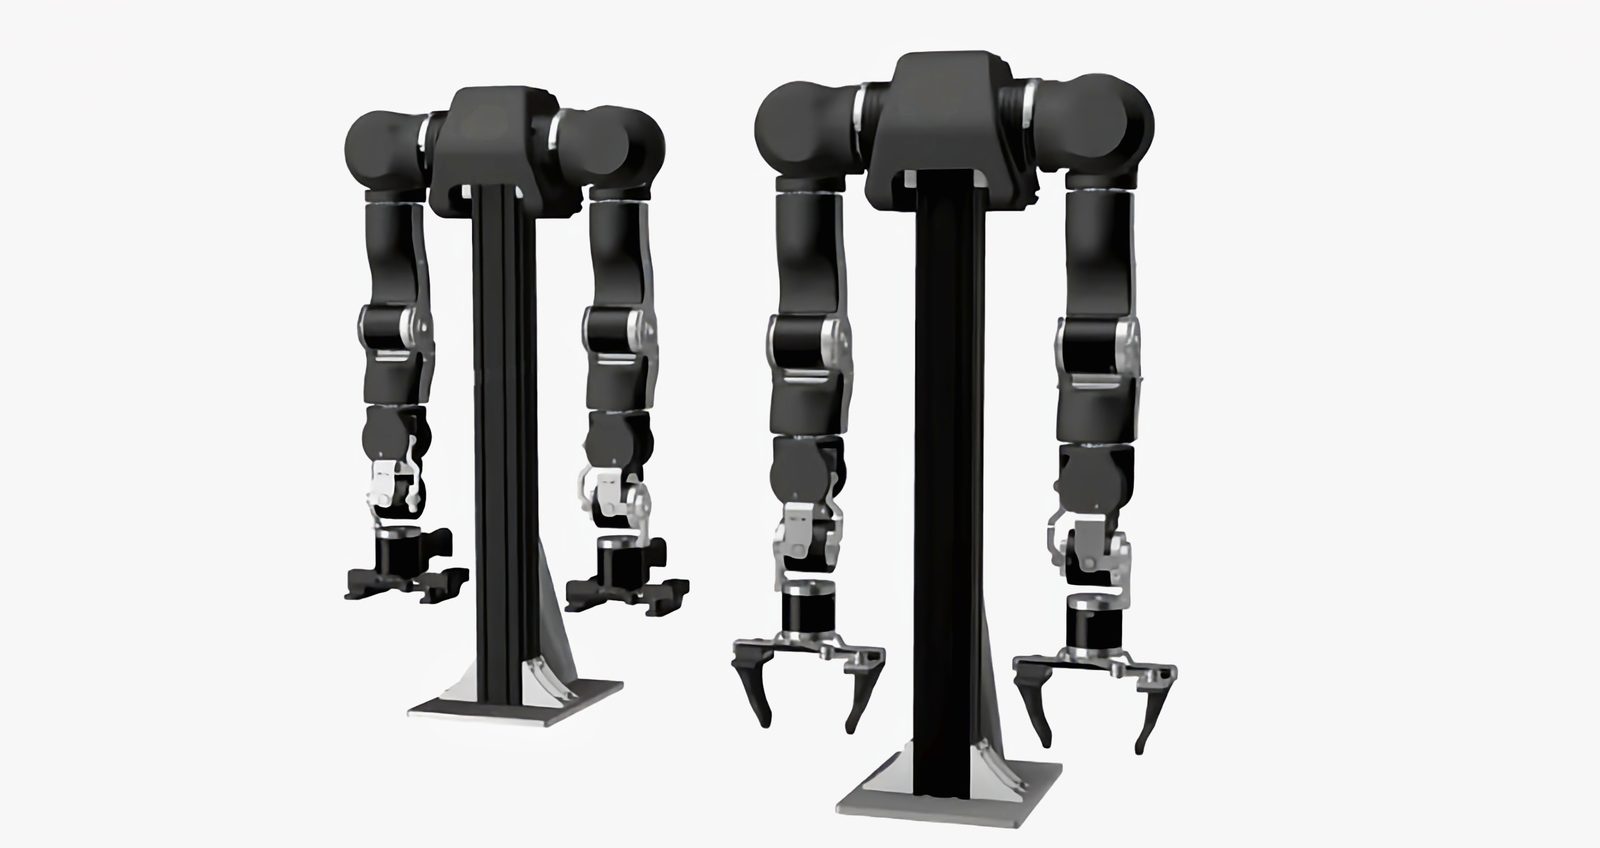
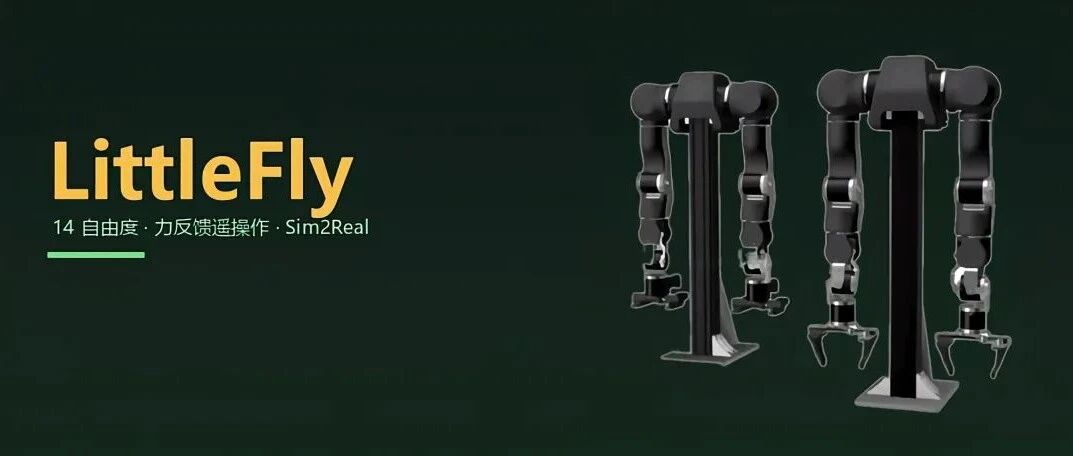
LittleFly(小飞),是一款开源双臂机器人开发平台。
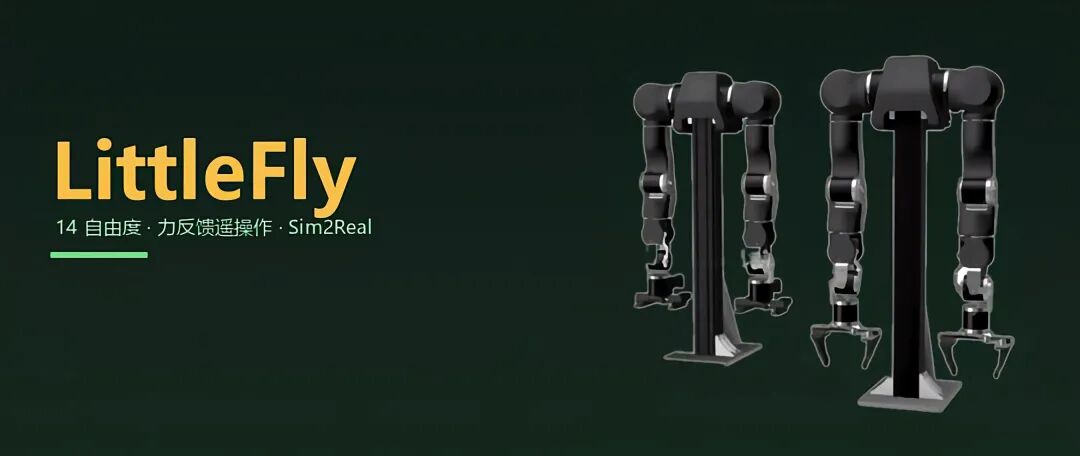
| 自由度 | |
| 驱动 | |
| 总线 | |
| 负载 | |
| 协议 |
它不大,放在实验台上刚刚好。但它"该会的,都会"。
03 · 为什么是 QDD 准直驱?
机器人关节驱动有三条主流路线:谐波减速器(贵、有背隙)、步进/舵机(便宜、不可反驱),以及 QDD 准直驱。
LittleFly 走的就是 QDD:电机近乎直接驱动关节,去掉减速箱间隙,扭矩密度高、能被人徒手推着走(反驱示教),天然支持力反馈。
这意味着它能做舵机方案做不了的事——力控抓取、碰撞柔顺、被人手把手教动作。这是具身智能数据采集的核心能力。
04 · 它能干什么?三件"大事"
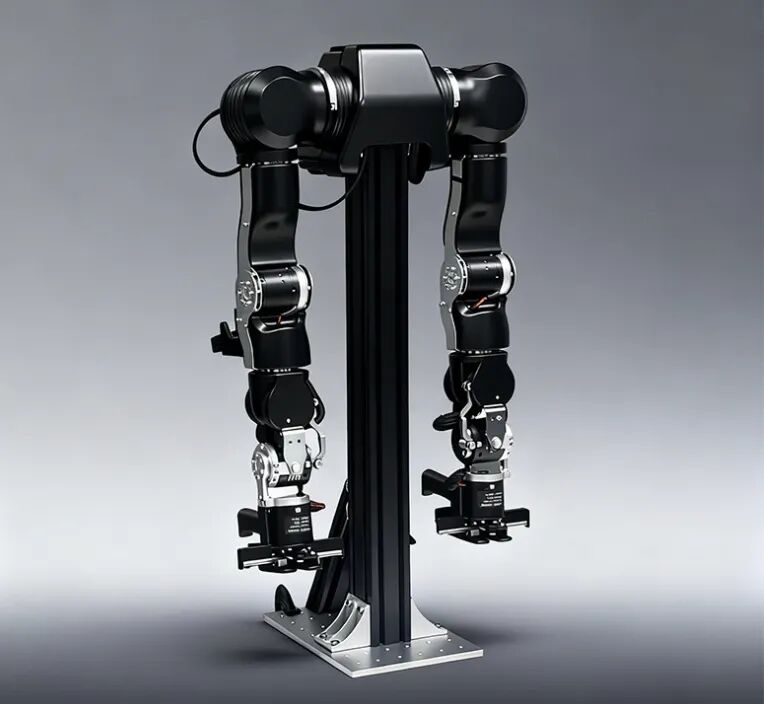
▎主从遥操作 · 力反馈示教
你推着一台"老师臂"做动作,或者直接用视觉识别手势做动作,再或者我们还提供了机电感应的动作捕捉器,LittleFly实时复刻;录下的力与轨迹,还能喂给模仿学习算法,让它真正"学会"一个新技能。
▎模仿学习 · 数据闭环
原生兼容 LeRobot 等开源生态,遥操作采集的数据直接进训练流水线,Sim2Real 一键切换。
▎数字孪生
所有功能先在仿真环境里跑通,再部署到真机。改代码、调参数,不必碰硬件。
05 · 谁来用?
🏭 运维:在工厂、铁塔、风机等场景,可以用它来做危险场景的设备巡检和运维
🎓 高校:机器人原理、ROS 2、具身智能、力控教学的绝佳教具
🔬 科研:遥操作、模仿学习、Sim2Real 的低成本实验平台
🛠️ 创客:动手造一台属于自己、能学东西的机器人
🚀 AI 创业者:快速验证具身智能产品原型,持续推动产品“进化”
小飞虽小,志向不小
LittleFly · 让具身智能触手可及